SO-101 XOX

XOX oynayan bir robot kol: sıfırdan nasıl yaptım, adım adım.

Beyaz tahta daha geniş bir ekran istiyor — notlar sırayla aşağıda.

◐not

Bu ne

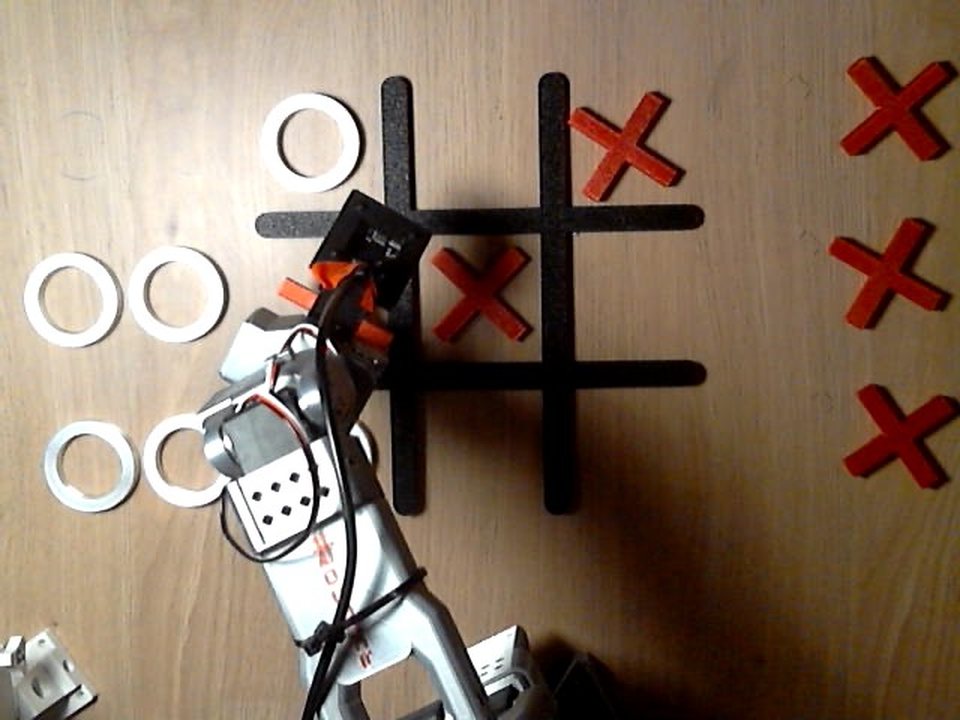
Üst kameradan bir oyun: kol kırmızı X'i middle left hücresine koyuyor

2026-10-10'daki bir oyunun üçüncü hamlesi, masanın üstündeki kameradan (kol altta kalacak şekilde döndürülmüş). Benim O'larım top left ve bottom left hücrelerinde; Claude middle left hücresini seçti, kol X'i oraya koyuyor.

Bir SO-101 robot koluna XOX oynamayı öğrettim. Kol X ile oynuyor, ben O ile. Claude bir kameradan tahtaya bakıp hücreyi seçiyor. Kolu oynatan ise SmolVLA: kola elimle gösterdiğim 45 hamleyle ince ayar yaptığım küçük bir sinir ağı.

Dürüst olmak gerekirse durum şu: gerçek kolda şimdiye kadar on hamle, onu da doğru hücrede; dokuz hücrenin altısı denendi. Bu bir pilot çalışma, başarı oranı değil.

Bu kartları sıfırdan başlayacak biri için yazdım. İşleri yaptığım sırayla gidiyorlar: neye ihtiyaç var, adım adım yol ve başlamadan önce bir arkadaşıma ne söylerdim. Kaydı ben yaptım, oyunu ben oynadım. Kodu ve koşu kayıtlarının analizini bir yapay zekâ kodlama asistanı olan Claude Code ile birlikte yazdık.

#so101#tic-tac-toe#pilot
●kaynak

Neye ihtiyacın var

Kullandıklarım bunlar. Alışveriş listesi değil; masamda ne varsa o.

Masada

  • Bir SO-101 kol çifti. Follower robotun kendisi. Leader ise elimle oynattığım ikinci kol; follower onu taklit ediyor. Buna teleoperasyon deniyor, gösterimler de böyle kaydediliyor.
  • İki USB kamera, 640×480 ve saniyede 30 kare: biri tahtanın üstünde sabit, biri bilekte.
  • Banttan bir ızgara, kırmızı X taşları, beyaz halka O taşları ve yerinden oynamaması gereken her şey için bant işaretleri.
  • Bir Mac. Gösterimleri o kaydediyor, sonra modeli de o çalıştırıyor.

Hesaplar

  • Hugging Face: veri seti ve model için.
  • A100 GPU'lu Google Colab: eğitim için.
  • Bir Anthropic API anahtarı: oyundaki Claude için.

Yazılım

  • LeRobot 0.6.1, Python 3.12 ile: teleoperasyon, kayıt, eğitim ve modeli çalıştırma.
  • SmolVLA; başlangıç noktası lerobot/smolvla_base.
  • Strands Agents ve Strands Robots: Claude'un içinde çalıştığı döngü ve oradan kola uzanan köprü.
  • Claude (claude-opus-5-5): tahtayı okuyup hücreyi seçmek için.

Kurulum komutları README ve docs/tr/strands.md dosyalarında.

#hardware#lerobot#strands
●not

Akış: neyi nerede yaptım

Yolun tamamı, yürüdüğüm sırayla. Her adımda işin nerede yapıldığı ve repoda hangi dosyanın yaptığı yazıyor.

Mac + kollarkayıt
Hugging Faceyükleme
Colabeğitim
Mackontrol
kolkoşu ve oyun
  1. Kalibre et, teleoperasyonu dene. Mac, iki kol. İki kolu bir kez kalibre et, sonra leader'ı oynat ve follower'ın onu taklit ettiğini gör. lerobot-find-cameras opencv ile hangi kameranın hangisi olduğuna, ardından kolun dokuz hücrenin hepsine uzandığına bak. docs/tr/operations.md
  2. Sahneyi sabitle. Masada. Izgara, taş yuvaları, kol tabanı ve üst kamera için bant işaretleri; ışık da her seferinde aynı. docs/tr/plan.md
  3. Kayıtları planla. Mac. Bir betik her bölümün başlangıç tahtasını çiziyor; masada hiçbir şey doğaçlamaya kalmıyor. scripts/recording_plan.py, docs/tr/rounds/round1.md dosyasını üretiyor.
  4. Kaydet ve kontrol et. Mac, iki kol. lerobot-record ile bölüm başına tek hamle, beşlik blok başına tek hedef hücre. Sonra her bölüme tek tek bak. docs/tr/recording.md
  5. Yükle. Hugging Face. Kayıt çağrısı bitince LeRobot veri setini kendisi yüklüyor. Bozuk bir bölümü silip temiz bir kopya çıkardım, eğitimi onunla yaptım. Komutlar kullanım notları dosyasında.
  6. Eğit. Colab, A100. Defteri aç, bir Hugging Face token'ı ekle, hücreleri sırayla çalıştır. Yaklaşık dört saat.
  7. Kol olmadan dene. Mac. Modeli yükle, kayıtlı kareleri ver, cümleyi değiştir ve tahminin değiştiğini gör. Sonra gerçek komutu var olmayan bir portla çalıştır.
  8. Kolda çalıştır. Mac, follower. Tek hücre, tek cümle ve her komutun kaydı: scripts/rollout_logged.py.
  9. Claude'u ve oyunu ekle. Mac, Anthropic API. Önce Claude olmadan tek hamle, sonra oyun: scripts/strands_game.py. Kod xox/ içinde, notlarım docs/tr/strands.md dosyasında.
  10. Dashboard. Mac'te tarayıcı. İki kamerayı, tahtayı ve bir durdurma düğmesini gösteren yerel bir sayfa: xox/dashboard.
  11. Ölç. Mac. Koşu kayıtlarından ve veri setinden çizilmiş grafikler: docs/tr/benchmarks.md ya da buradaki ölçümler kartı.

Neden bu sıra

Sırayı iki kural belirledi. Çok kayıt yapmadan önce zincirin tamamını küçük bir pilotla kanıtla. Üstüne bir şey koymadan önce de modeli kolda tek başına dene; yoksa hata modelde mi köprüde mi, ayırt edemiyorum.

#steps#repo
●not

Kayıt: önemli olanlar

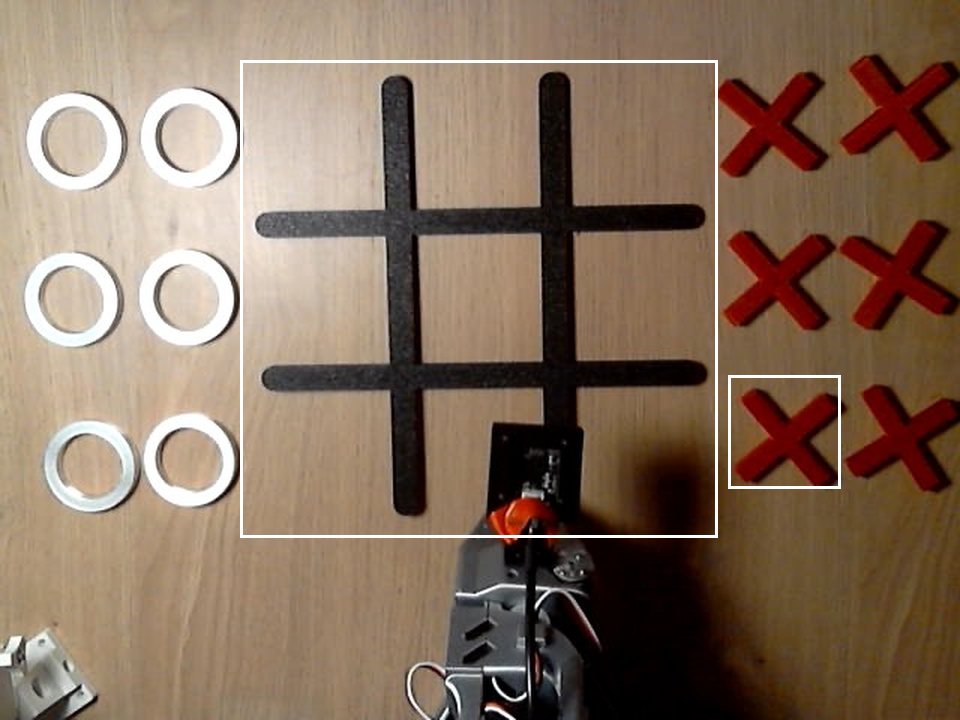
Boş tahta, taş yuvaları ve dinlenen kol; ızgaranın ve alma yuvasının çevresinde çerçeveler

Bir oyunun başındaki sahne. Küçük çerçeve alma yuvası; büyük çerçeve kırpılıp Claude'a gösterilen alan.

45 gösterim kaydettim, hücre başına beş tane. Her biri tek bir hamle: dinlenme pozundan çık, X'i al, hücreye koy, geri dön. Önemli olduğu ortaya çıkanlar şunlar.

  • Hiçbir şey oynamıyor. Izgara, yuvalar, kol tabanı ve üst kamera bant işaretlerinin üstünde, ışık da hep aynı. Model gördüğünü taklit ediyor; görmediği bir sahnede ne yapacağını bilmiyor.
  • Tek alma yuvası. X'ler birbirinin aynısı; robot hep aynı yerden alıyor, yuvayı ben dolduruyorum. Altı yuva olsaydı kaydedilecek durum sayısı dokuz değil, 6 × 9 = 54 olurdu.
  • Gerçek oyundaki gibi tahtalar. Her gösterim boş tahtada başlarsa kol dolu tahtada taşlara çarpar. Benimkiler boş tahtadan, diğer sekiz hücrenin hepsinin dolu olduğu tahtaya kadar gidiyor.
  • Her bölümü kontrol et. Tahta doğru mu, hücre doğru mu, etiket doğru mu, kameralar yer değiştirmiş mi. Birinin son 22 saniyesi hareketsizdi; onu yeniden çektim.
  • Hemen harekete geç. Harekete geçmeden önce ortalama 2,4 saniye beklemişim, model de beklemeyi öğrendi.

Temiz sette 45 bölüm ve 28 707 kare var, yaklaşık 16 dakika. Bu az: LeRobot belgeleri tek bir görev için yaklaşık 50 bölüm öneriyor, burada 45 bölüm dokuz göreve bölünüyor. Pilotun tek amacı zincirin çalıştığını görmekti.

#dataset#teleoperation#lerobot
●deney

Eğitim

Politika, robotun gördüğünü bir sonraki hareketine çeviren fonksiyon. SmolVLA bunların küçük bir örneği; kamera görüntülerini ve bir cümleyi alıyor. Onu sıfırdan eğitmedim. lerobot/smolvla_base modelinden başladım ve 45 bölümümle, LeRobot'un varsayılan ayarıyla ince ayar yaptım: yalnızca eylem üreten kısım eğitiliyor, görüntü-dil modeli dondurulmuş kalıyor.

Sayılar: batch boyutu 64, 20 000 adım, Colab'da bir A100 üzerinde yaklaşık 3 saat 45 dakika. Loss, 100. adımdaki 0,479'dan 0,077'ye indi. Defter bunların hepsini yapıyor ve her 5 000 adımda bir checkpoint yüklüyor; bağlantı koparsa bütün eğitim boşa gitmiyor.

Model kola dokunmadan önce Mac'te üç şeye baktım:

  • Mac'in GPU'suna yükleniyor ve 50 adımlık hareketi 0,35 saniyede hesaplıyor.
  • Kayıtlı karelerde tahmini, benim kayıttaki hareketimden ortalama 0,4–1° kadar ayrılıyor. Bunlar eğitim kareleri; yani bu yalnızca verisini öğrendiğini gösteriyor.
  • Aynı karede cümleyi başka bir hücreyle değiştirince tahmin 50°'ye kadar değişiyor. Model cümleyi dinliyor.

Bunların hiçbiri kolun başaracağını söylemiyor. Yalnızca ucuz hataları, motorlar açılmadan önce eliyor.

#smolvla#colab#mps
●deney

Kolda: iki tuzak

Modeli kolda ilk çalıştırdığımda kol dinlenme pozunda kaldı. İkincisinde 6,8 saniye bekledi, X'i aldı ve hücrenin üstündeyken süresi doldu. Üçüncüsünde işi yaptı, ama sarsılarak. İkinci koşudan itibaren her komutu ve eklem açısını kaydettim; bu kayıtlar iki tuzak gösterdi.

Tuzak 1: kopyaladığım bir ayar

SmolVLA her seferinde bir parça (chunk) üretiyor: sıradaki 50 eklem hedefi, yaklaşık 1,7 saniyelik hareket. Çıkarım ayarını bir reçeteden, burada ölçmeden almıştım. Bu ayar her yeni parçayı 0,6–1 saniye önceki bir gözlemden hesaplayıp eskisinin sonuna ekliyordu; kola her 50 adımda geriye sıçraması söyleniyordu. O ayarla yapılan ve kaydı tutulan iki koşuda 6°'den büyük 18 komut sıçramasının 17'si tam parça sınırında. En büyüğü 29°, oysa normal bir adım yaklaşık 1°.

Çözüm tek bir bayraktı, --inference.type=sync: parçayı bitir, sonra yenisini hesapla. Önce üç ayarı kol olmadan, sabit bir görüntüyle karşılaştırdım:

Çıkarım ayarıEn büyük sıçramaDuraklama
Kuyruklu, ilk kullanılan31°yok
sync6,5°her 1,7 sn'de 0,4 sn
RTC açık13°0,17 sn

Kolda sync ile koşu 1,3. saniyede başladı, en büyük sıçrama 4,6° oldu. O günden beri varsayılan bu.

2., 3. ve 4. koşuda komut edilen pozun adım başına değişimi, parça sınırları işaretli; altında sıçrama sayılarının tablosu

Komutun her adımda ne kadar değiştiği: kuyruklu ayarla 2. ve 3. koşu, sync ile 4. koşu. Gri çizgiler parça sınırları.

Tuzak 2: kendi beklemem

Kayıtlarda harekete geçmeden önce ortalama 2,4 saniye beklemişim, model bunu da kopyaladı. Dinlenme pozunda "bekle" ile "başla" arasında kararsız kalıyor. Bu sorun veride, yani hiçbir bayrak düzeltmiyor. Bir sonraki turda kayıt başlar başlamaz hareket edeceğim.

#inference#action-chunk#sync
◐not

Kola bir beyin vermek

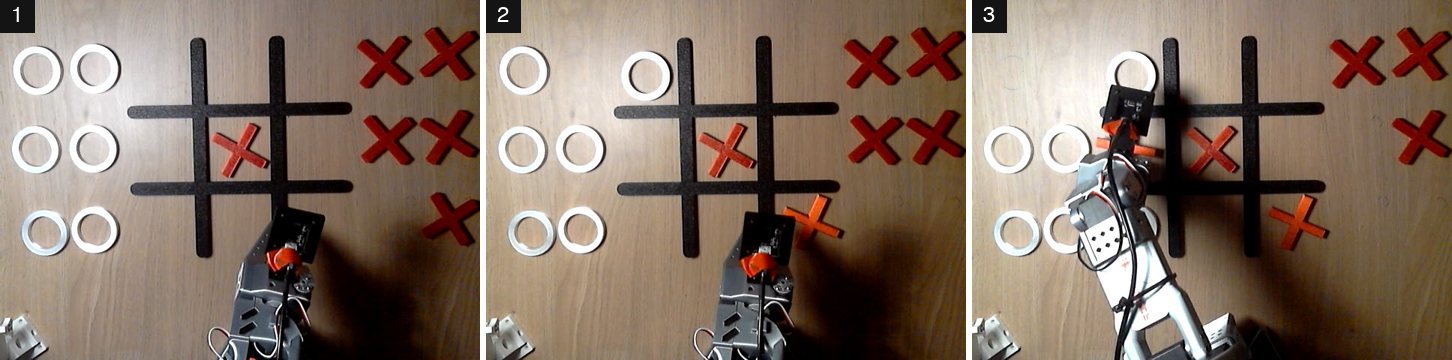
İlk oyundan üç üst kamera karesi, kolun her hamlesi için bir tane

Claude ile ilk oyun, kolun üç hamlesinin her birinin sonuna doğru: middle center, bottom right, middle left.

Kolu oynatan model akıllı değil. Taklit ediyor ve eğitimde tam olarak dokuz cümle gördü:

put the red X in the {top|middle|bottom} {left|center|right} cell

"Köşeye koy" ona bir şey ifade etmiyor. Bu yüzden düşünme işi Claude'da, ama Claude kolu hiçbir zaman kendisi sürmüyor. Elinde tek parametreli tek bir araç var: place_x(cell). Kod dolu ya da bilinmeyen hücreyi reddediyor ve cümleyi, eğitim verisindekiyle harfi harfine aynı olacak şekilde yazıyor.

üst kamera
Claude
place_x("top left")
kod
"put the red X in the top left cell"
üst + bilek kamerası görüntüleri, eklem açıları
SmolVLA politikası
kol

Tahtayı görmek. Üst kameranın karesi döndürülüyor, ızgaraya kırpılıyor ve Claude'a gösteriliyor; Claude dokuz hücreyi bildiriyor. Gerçek koşulardan sekiz kare ikişer kez okutuldu, 16 okumanın 16'sı doğruydu.

Klavye yok. Kod alma yuvasında kırmızı bir X var mı diye bakıyor, kolun dinlenmeye döndüğünü fark ediyor ve yeni bir taş belirene kadar kareleri yerelde karşılaştırıyor. Claude tahtayı ancak o zaman yeniden okuyor.

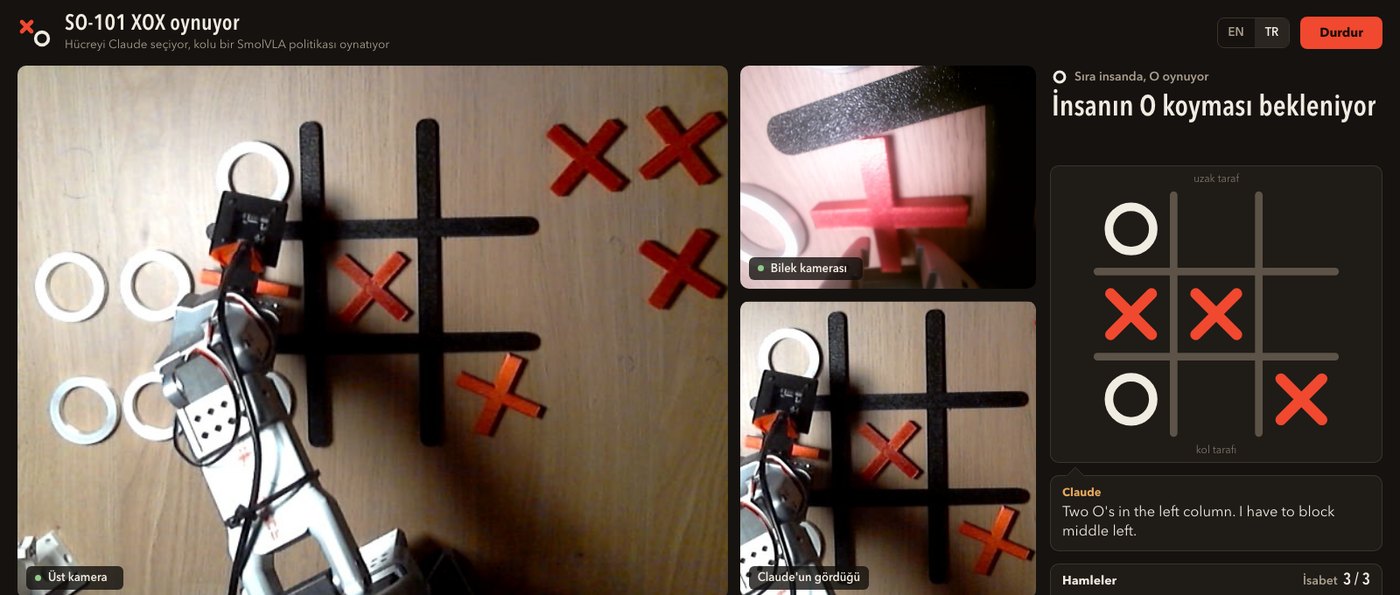
Dashboard. İki kamerayı, tahtayı ve bir durdurma düğmesini gösteren yerel bir sayfa. Şimdiye kadarki oyunlar terminalden oynandı; dashboard'u yalnızca kayıtlı bir oyunu oynatırken gördüm.

Kamera görüntüleri, çizilmiş tahta ve durum satırıyla dashboard

Dashboard, kayıtlı bir oyunu hazır yazılmış metinle yeniden oynatıyor. Bu canlı bir oyun değil.

Bu ayrım benim fikrim değil: daha önce yapılmış açık bir SO-101 XOX projesi aynı şekilde kurulmuştu, ben de onu referans aldım. Kod xox/ içinde.

#claude#board-reading#dashboard
●not

Ne öğrendim

Bir arkadaşım "başlamadan önce ne bilmeliyim" diye sorsa şunları söylerdim.

  • Zinciri küçük bir pilotla kanıtla. 45 bölümün yetmeyeceği baştan belliydi; ama kaydın, yüklemenin, eğitimin ve kolun birbirine bağlandığını gösterdi.
  • Robotun karşılaşacağı şeyi kaydet. "Al" ve "koy" diye kavramlar öğrenmiyor. Taklit ediyor; ona dolu tahtaları, oynayacağı sahnede göster.
  • Alışkanlıklarını da kopyalıyor. Her hamleden önce duraksamışım, model de duraksamayı öğrendi.
  • Her seferinde aynı hareket. Aynı yol, aynı tutuş, aynı hız. Kötü bölümleri sil.
  • Bir reçeteyi kopyalamadan önce ölç. Ödünç aldığım tek bir ayar kolumu sıçrattı. Sorunu bir koşu kaydı buldu, tek bir bayrak çözdü.
  • Her komutu kaydet. Koldaki ilk koşumu kaydetmemiştim; bakacak bir şey yok.
  • Modeli önce tek başına dene. Önce düz rollout komutu, sonra oyun betiği, en son Claude. Hatanın saklanacağı yer azalıyor.
  • Her kayıt komutunu baştan sona yaz. Birini kabuk geçmişinden yeniden kullandım ve üç bölümü yanlış cümleyle etiketledim.
  • Kolsuz testi var olmayan bir portla çalıştır. Bir testim bir kez yanlışlıkla gerçek kola bağlandı.
  • Dil modelini motorlardan uzak tut. Claude dokuz hücreden birini seçiyor. Cümleyi kod yazıyor.
  • Dürüst say. On hamle on hamledir, başarı oranı değil.
#lessons#know-how
◐not

Şimdi nerede, sırada ne var

Tahtanın üçe üç hücre ızgarası; her hücrede tamamlanan hamle sayısı ve kaçının doğru hücreye konduğu

Gerçek kolda tamamlanan hamlelerin hücre başına dökümü ve bunların kaçında X'in doğru hücreye konduğu.

Sonuna kadar koşan her hamlede X doğru hücreye kondu: on hamlenin onu, dokuz hücrenin altısında; iki oyunda bir hamle yaklaşık 17 ile 28 saniye sürdü. Hepsi tek bir akşamda, verinin kaydedildiği masada oldu ve iki oyun da sonuna kadar oynanmadı. Yani zincirin çalıştığını biliyorum. Ne sıklıkla çalıştığını bilmiyorum.

Bunu iyileştirmek için ilk yapacağım şey veriyi artırmak.

  • Daha çok veri. Hücre başına beş yerine 30–40 bölüm; dolu tahtalar, biraz ışık çeşitlemesi ve bölüm başında bekleme yok.
  • Gerçek bir değerlendirme. Modelin görmediği tahta dizilimleriyle hücre başına on deneme ve 3×3'lük bir başarı haritası.
  • Claude'a bir denetim. Seçtiği hücre henüz denetlenmiyor. Bir minimax kontrolü planlandı, daha yazılmadı.
  • O taşları. Dokuz yeni cümle (put the white O in the ... cell) ve onlara ait ayrı bir alma yuvası.

Bu kartın arkasındaki sayılar, grafikler ve ölçülmeyenlerin listesiyle birlikte ölçümler kartında.

#results#plan
●deney

Ölçümler

2026-10-10 akşamından sonra diskte zaten duran şeylerden çizilmiş dört grafik: kolun komut kayıtları, onlarla birlikte saklanan kareler ve 45 gösterimin eklem verisi. Bu sayfa için yeni bir koşu yapılmadı ve hiçbir şey bir taban çizgisiyle karşılaştırılmıyor, çünkü taban çizgisi ölçülmedi.

Sayılar küçük: üç doğrudan politika koşusu, on oyun betiği kaydı, 45 bölüm. Noktalar tek tek gösteriliyor, hiçbir şeye eğri uydurulmuyor ve hiçbir grafik bir başarı oranı değil. Bu sayfadaki her sayı proje reposundaki benchmarks/data/key_numbers.csv dosyasında, her tanım da benchmarks/extract.py içinde bir sabit olarak duruyor; iki grafik daha içeren tam sayfa docs/tr/benchmarks.md.

Sarsıntılı hareket: kuyruklu ayar ile sync
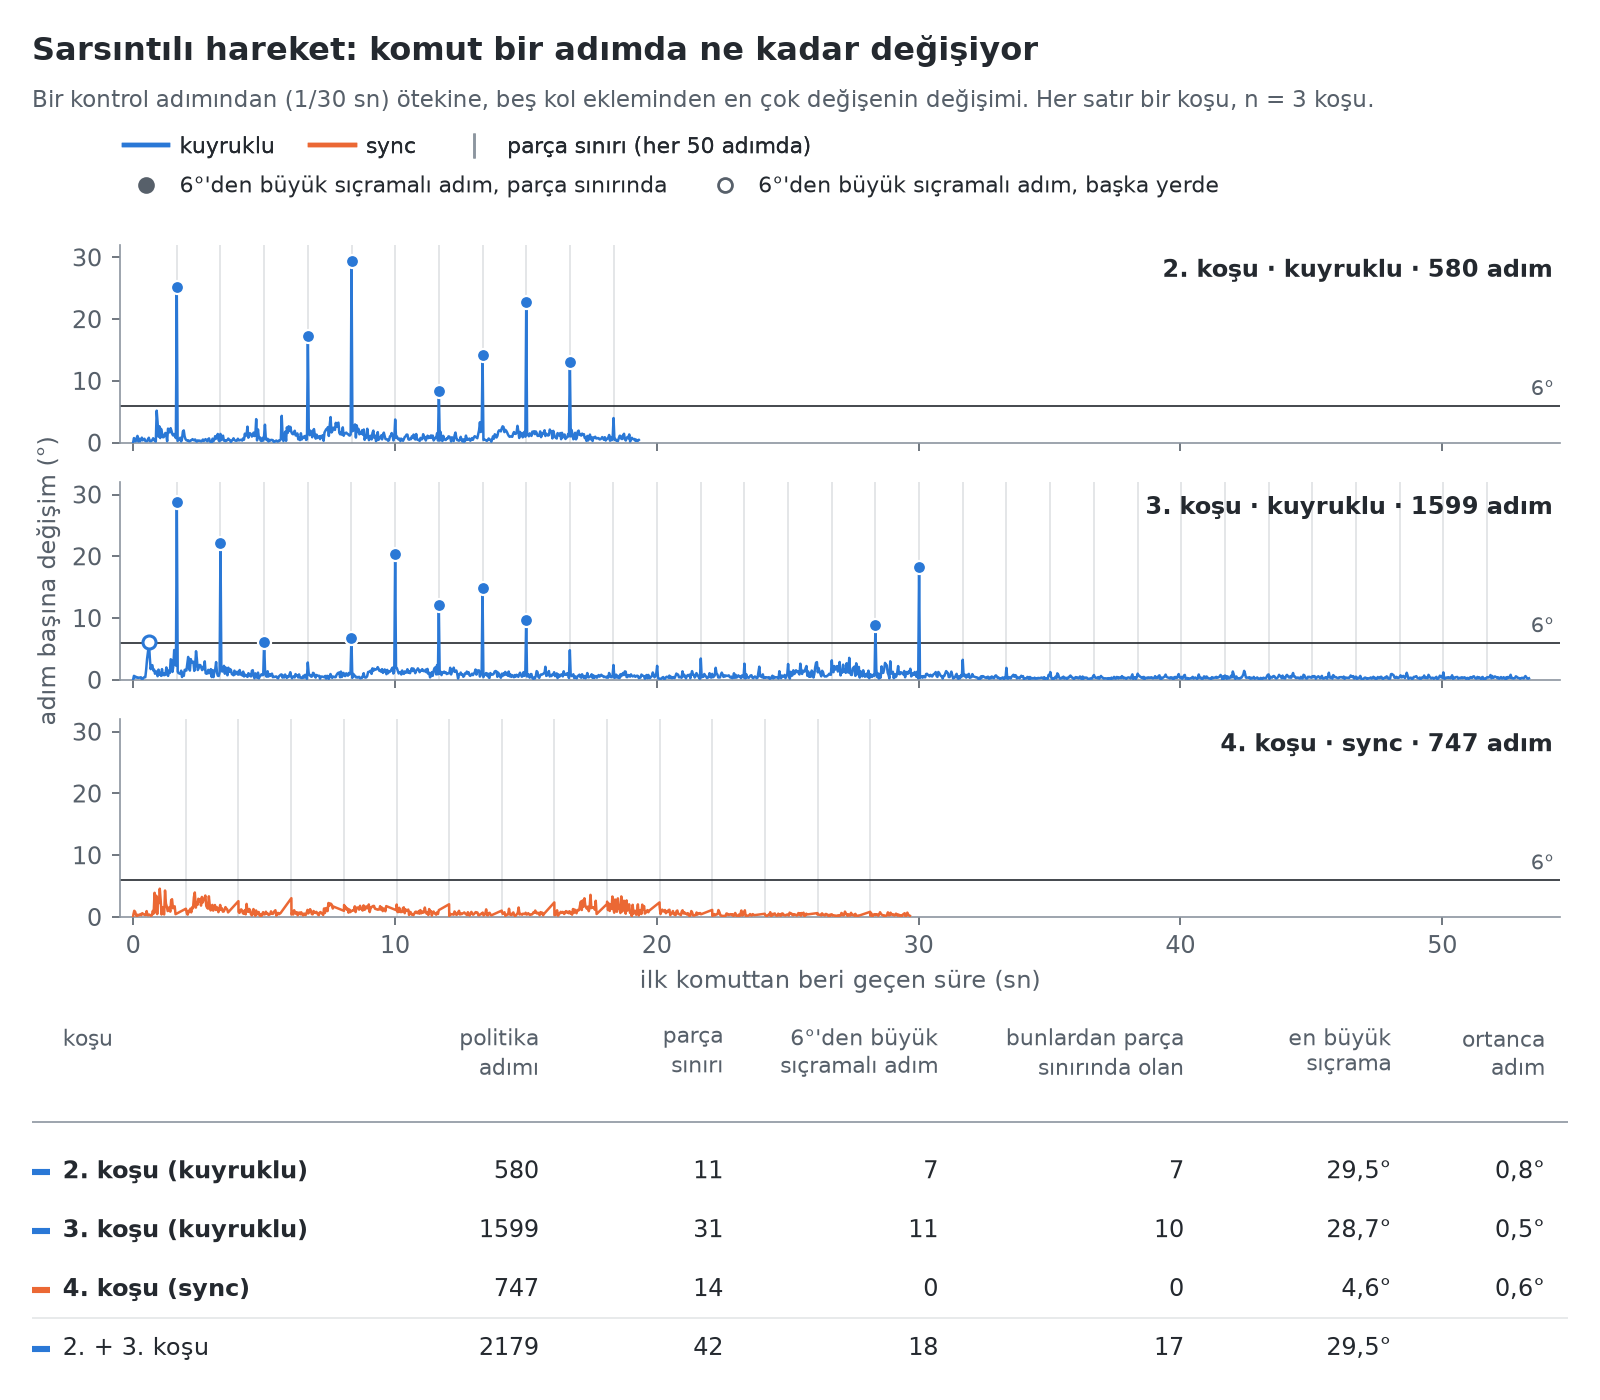
2., 3. ve 4. koşuda komut edilen pozun adım başına değişimi, parça sınırları işaretli; altında sıçrama sayılarının tablosu

Her kontrol adımında komut edilen pozun bir önceki adıma göre ne kadar değiştiği: beş kol ekleminden en çok değişenin değişimi, derece olarak. 2. ve 3. koşu kuyruklu çıkarım ayarıyla, 4. koşu sync ile yapıldı; üçünde de middle center istendi. Gri çizgiler parça sınırları, yani her 50 adım.

Ne gösteriyor. İki kuyruklu koşuda 18 adım 6°'den fazla sıçrıyor ve bunların 17'si parça sınırında (2. koşuda 7'de 7, 3. koşuda 11'de 10). En büyüğü 29,5°; ortanca adım ise 0,8° ve 0,5°. Her sınırda sıçrama yok: 42 sınırın 17'sinde var. 4. koşuda hiçbir adım 6°'yi geçmiyor (en büyüğü 4,6°); onun yerine kol 14 parça sınırının her birinde 0,4 sn duraklıyor, gri çizgilerin daha seyrek olması bundan.

Ne göstermiyor. Her satır tek bir koşu, hepsi aynı akşam ve sync koşusu en son yapıldı; bu kontrollü bir karşılaştırma değil ve kuyruklu ayarın ne sıklıkla başarısız olduğunu söylemiyor. 6° çizgisi yazıdaki bir kabul, kolun bir özelliği değil. Grafik hareketi değil komutları gösteriyor.

Başlamadan önceki bekleme ve bir hamlenin süresi
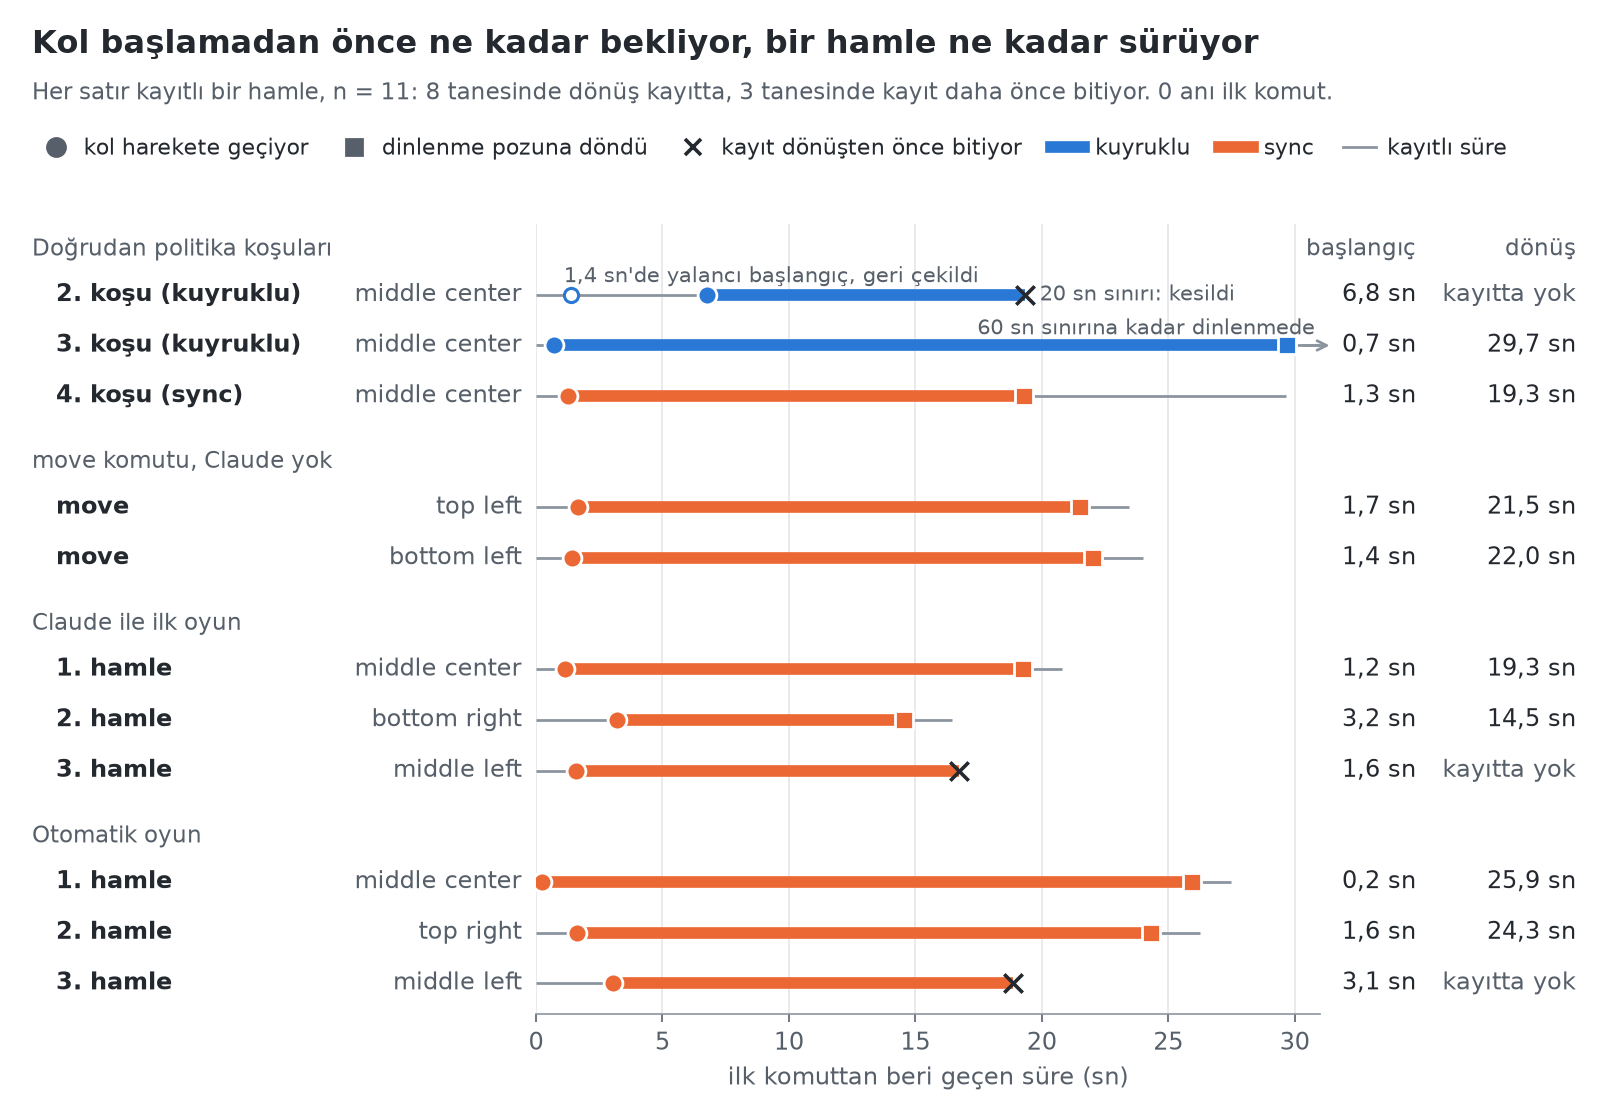
Kayıtlı her hamle için bir satır: kolun harekete geçtiği ve dinlenmeye döndüğü an; doğrudan koşular, move komutu ve iki oyun olarak gruplanmış

Kayıtlı 11 hamlede kolun ne zaman başladığı ve ne zaman döndüğü. 0 anı ilk komut. Herhangi bir kol ekleminin komut edilen pozu dinlenme pozundan 10°'den fazla ayrıldığında kol başlamış sayılıyor; önce dinlenmeye geri çekilirse son ayrılış sayılıyor. Dönmüş sayılması oyun betiğinin kendi kuralıyla: shoulder_lift ve elbow_flex komutlarının dinlenmeye 8°'den yakın olduğu art arda 45 komutun ilki.

Ne gösteriyor. 2. koşu (kuyruklu) 1,4. saniyede kıpırdadı, geri çekildi, 6,8. saniyede başladı ve X hâlâ tutucudayken 20 saniyelik sınırı yüzünden 19,3. saniyede kesildi. 3. koşu (kuyruklu) 0,7. saniyede başladı ve 29,7. saniyede döndü. 9 sync hamlesi 0,2 ile 3,2 sn arasında başladı (ortanca 1,6 sn); bunlardan dönüşü kayıtta olan 7 tanesi 14,5 ile 25,9 sn arasında döndü (ortanca 21,5 sn). İki oyunun da üçüncü hamlesinde kayıt, tutucuya açılma komutu verildikten 2,3 sn ve 2,6 sn sonra, kol hâlâ hücrenin üstündeyken bitiyor; bu yüzden dönüş süresi yok.

Ne göstermiyor. Bu, iki ayarın beklemesini karşılaştırmıyor: kuyruklu yalnızca iki hamle var ve beklemenin veride ikinci bir sebebi daha var (aşağıdaki gösterimler grafiği). Süreler ilk komuttan önceki ilk çıkarımı içermiyor: oyun betiği kayıtlarında 0,38 ile 0,66 sn, doğrudan koşularda ise kaydedilmemiş. Oyun betiği hamleleri daha uzun bildiriyor, çünkü hamleyi kol döndükten 1,5 sn sonra bitiriyor: iki move koşusunda 23,4 sn ve 24,0 sn. Üç koşu grafikte yok: 1. koşu kaydedilmedi, iki kayıtta da kol dinlenmeden hiç çıkmadı (kazara koşu ve alma yuvasının boş olduğu koşu).

Gösterimler
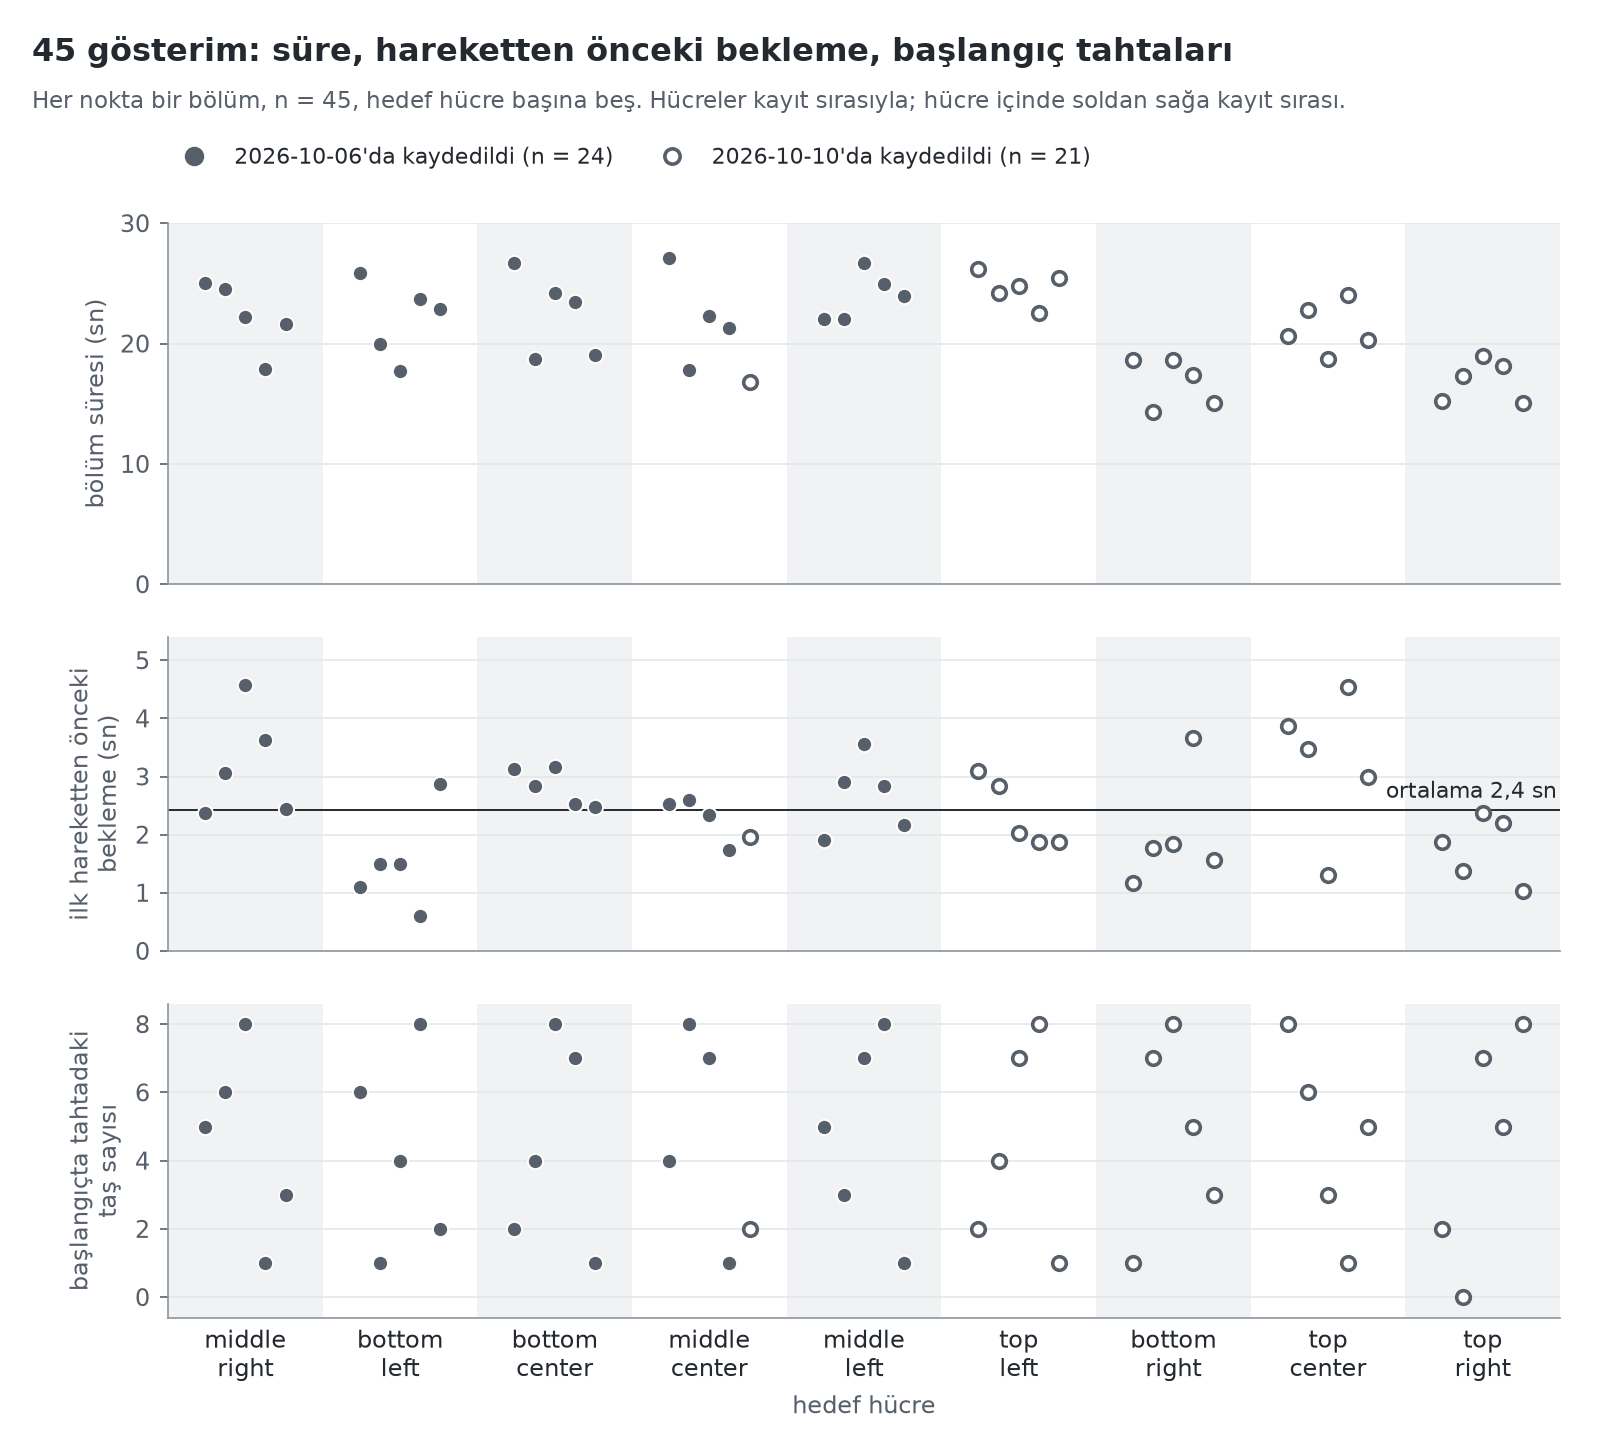
Hedef hücreye göre, bölüm başına bir noktalı üç panel: bölüm süresi, ilk hareketten önceki bekleme, başlangıç tahtasındaki taş sayısı

Temiz eğitim setinin 45 bölümü, eklem verisinden; videolar okunmadı. Üstte bölüm süresi. Ortada ilk hareketten önceki bekleme; tanımı: kaydedilen eylemde (lider kol, yani operatörün eli) herhangi bir kol ekleminin ilk karedeki değerinden 3°'den fazla ayrıldığı ilk karenin zamanı. Altta başlangıç tahtasındaki taş sayısı, rounds/round1.md dosyasından.

Ne gösteriyor. Bölümler 14,3 ile 27,1 sn arasında sürüyor (ortanca 22,0 sn). İkinci gün kaydedilenler daha kısa: ortanca 18,7 sn (n = 21), ilk günde 22,6 sn (n = 24); ama her hücrede değil: ikinci gün kaydedilen top left 22,6 ile 26,2 sn arasında. İlk hareketten önceki bekleme ortalama 2,4 sn (ortanca 2,4 sn, 0,6 ile 4,6 sn arası) ve hiçbir bölüm ilk yarım saniyede harekete geçmiyor. Her hücrede başlangıç tahtaları en çok 1 taşlı bir tahtadan, öteki 8 hücrenin hepsinin dolu olduğu tahtaya kadar gidiyor.

Ne göstermiyor. Hücre ile kayıt günü birbirinden ayrılamıyor: yeniden kaydedilen bir bölüm dışında her hücre tek bir blokta, tek bir günde kaydedildi. Kaydedilen eylem yerine takipçi kolun ölçülen durumu kullanılırsa ortalama bekleme yine 2,4 sn, en uzunu 4,8 sn oluyor; ama o zaman 6 bölümde ilk yarım saniyede hareket görünüyor, çünkü takipçi kol hâlâ yerine oturuyor. Politikanın beklemeyi bu duraklamalardan öğrendiği, yazının yorumu (kolda ilk koşular); grafik yalnızca beklemenin veride olduğunu gösteriyor.

Koldan nereye gitmesi istendi
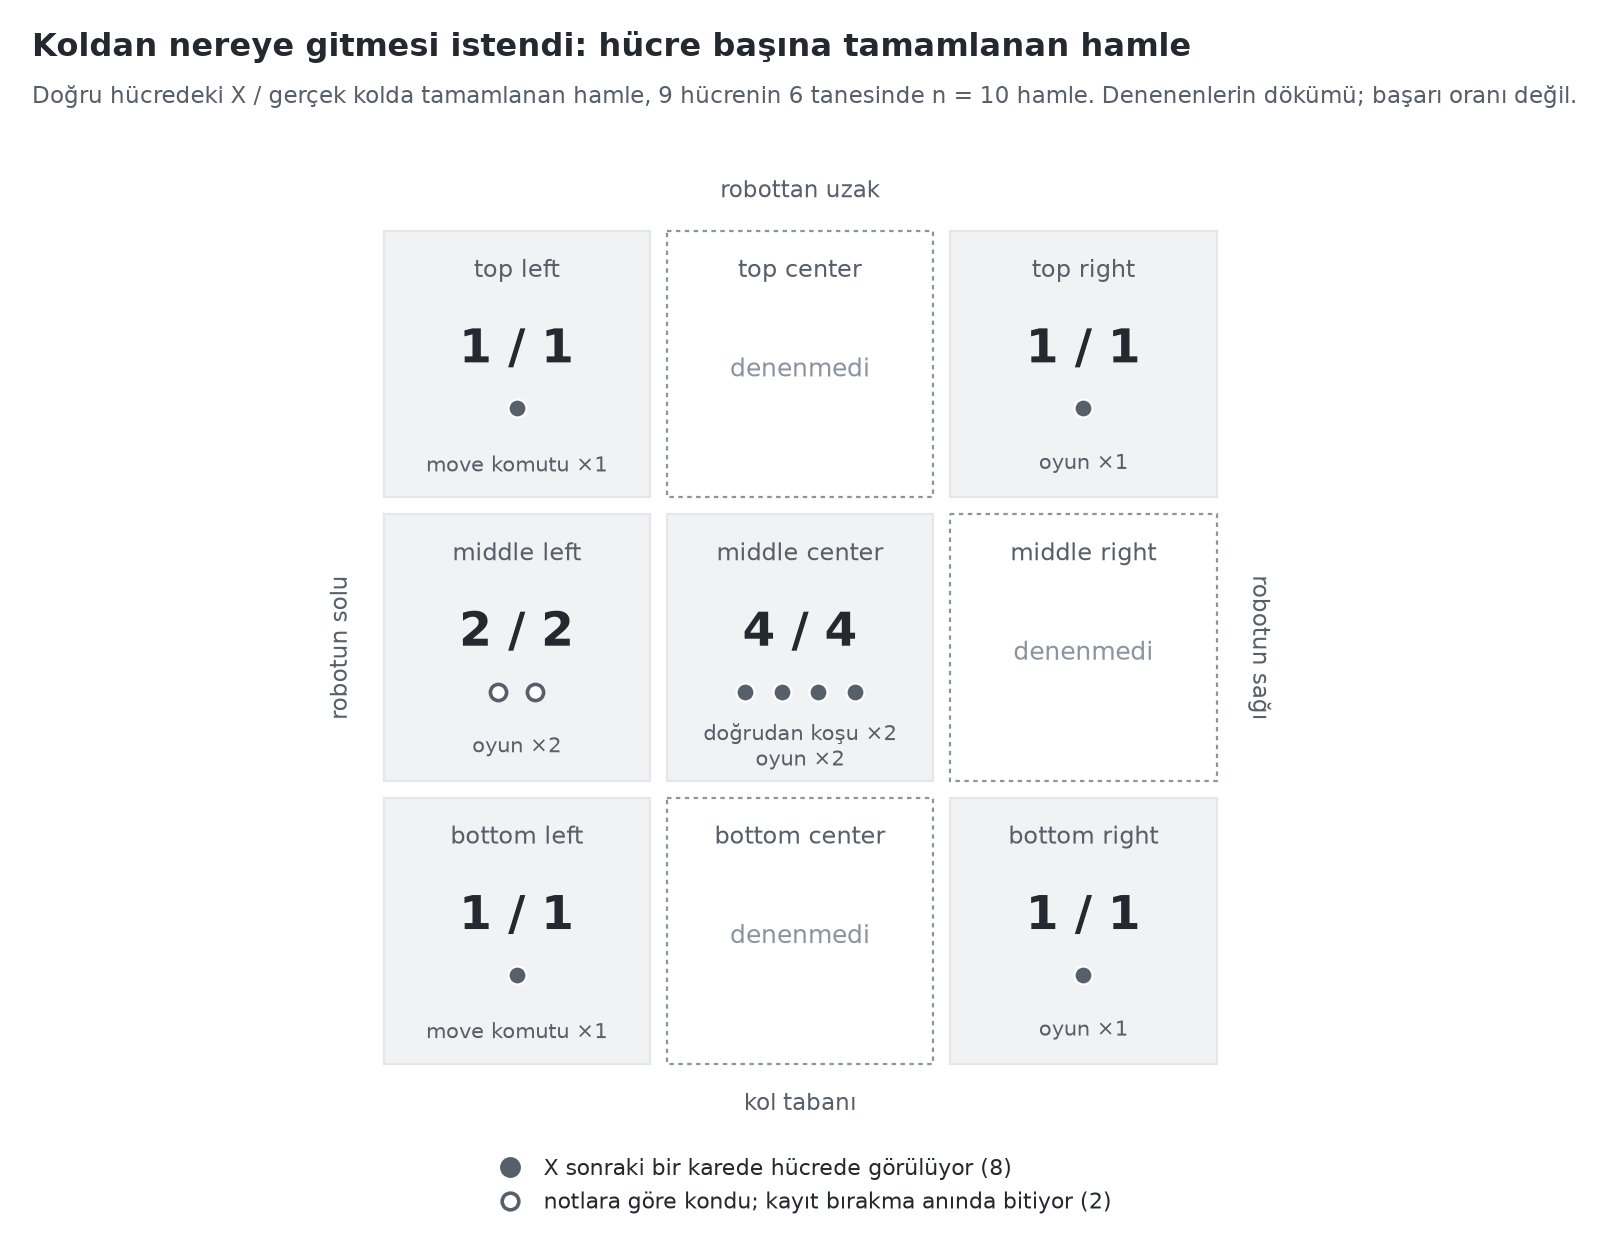
Tahtanın üçe üç hücre ızgarası; her hücrede tamamlanan hamle sayısı ve kaçının doğru hücreye konduğu

Proje notlarının gerçek kolda tamamlanmış saydığı hamlelerin hücre başına dökümü ve bunların kaçında X'in doğru hücreye konduğu.

Ne gösteriyor. 10 hamle, 10'u doğru hücrede, 9 hücrenin 6'sında: middle center dört kez, middle left iki kez, dört hücre birer kez. top center, middle right ve bottom center hiç denenmedi. 10 hamlenin 8'inde X, diskteki daha sonraki bir karede hücrede görülüyor. Kalan 2 hamlede, yani iki oyunun üçüncü hamlelerinde, kayıt bırakma anında bitiyor; X'in konduğu bilgisi o akşamın notlarına dayanıyor.

Ne göstermiyor. Bu, denenenlerin dökümü; bir başarı oranı değil: hiçbir hücre dört kereden fazla denenmedi, hamleler deneme olarak planlanmadı ve tamamlanmayan koşular sayılmadı (1. koşu, 2. koşu ve kolun dinlenmeden hiç çıkmadığı iki kayıt). "Doğru hücrede" kararı gözle verildi, otomatik oyunda ayrıca Claude'un tahtayı okumasıyla; X'in hücreye ne kadar ortalı konduğu ölçülmedi.

Ölçülmeyenler

  • Bir başarı oranı. Tek bir akşamdaki on hamle bir dökümdür. Plan, eğitimde görülmemiş başlangıç tahtalarıyla hücre başına on deneme öngörüyor; bunların hiçbiri henüz yok ve üç hücre hiç denenmedi.
  • Bir taban çizgisi. Kolda başka bir politika, daha erken bir kontrol noktası ya da başka bir veri boyutu çalıştırılmadı. Üç çıkarım ayarı kol olmadan karşılaştırıldı (kolda ilk koşular notundaki tablo); o sayılar diskteki kayıtlarda yok ve burada yeniden çizilmedi.
  • Kolda çıkarım süresi ve gözlemin yaşı. Kayıtlarda komutlar ve eklem açıları var, bir gözlemin ne zaman alındığı yok. sync ayarının 0,4 sn'lik duraklaması görülüyor; kuyruklu ayarın 0,6 ile 1 saniye önceki gözlemleri görülmüyor.
  • Yerleştirme doğruluğu. X'in hücrede olup olmadığına gözle karar verildi. Hücrenin içindeki konumu ve dönüklüğü ölçülmedi.
  • 1. koşu. Kaydedilmedi.
  • Dayanıklılık. Kaymış bir tahta, başka bir ışık, kolda doluya yakın bir tahta: denenmedi. Yazıya göre kol hareket ederken tahtada en çok dört taş vardı.
  • Claude tarafı. Tahta okuma (yazıda 16'da 16) ve hücre seçimi API çağrısı gerektiriyor; bu sayfa için yeniden çalıştırılmadı.
  • Oyun sırasında algılayıcılar. Eşikleri iki oyundan karelerle karşılaştırıldı. Oyun sırasında ne sıklıkla yanlış tetiklendikleri ya da bir değişikliği kaçırdıkları sayılmadı.